
韩国科学技术院(KAIST)研发的四足行走机器人成功完成马拉松全程,并在国际学术期刊上发表了相关研究成果。基于此次研究成果,KAIST将着手将其产品化,以便在实际工业现场应用。
KAIST于25日宣布,由机械工程系黄保宰教授研究团队开发的四足行走机器人“RAIBO2”的长途行驶技术及其在马拉松中的表现已被国际学术期刊《自然(Nature)》收录。
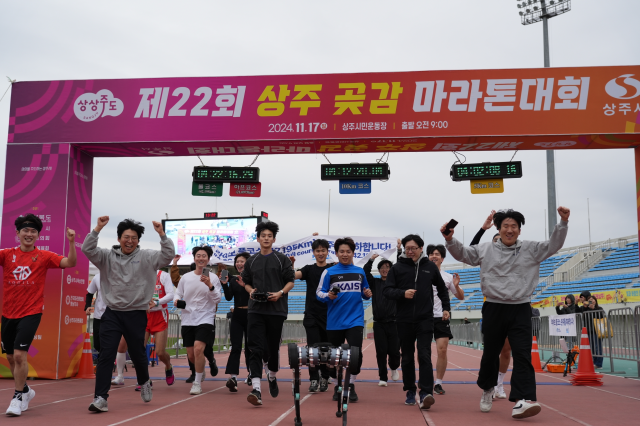
RAIBO2于2024年11月参加的商州柿饼马拉松大赛中,在不充电或更换电池的情况下,以4小时19分52秒的成绩完成了42.195公里的全程。这是四足行走机器人首次在实际马拉松比赛中完成全程。
研究团队为了解决机器人的长途运行问题,从整体系统入手。仅提高某一部件的效率,难以同时实现快速、稳定的行走性能和长距离的行驶能力。
研究团队不仅在实验室进行短途测试,还在实际马拉松全程中验证了技术的稳定性。在马拉松进行期间,记录了机器人内部的电压、电流、温度和电池状态,并与通过卫星导航系统(GPS)测得的位置、速度和高度信息进行同步验证。
RAIBO2作为正式参赛者注册,并留下了官方的分段记录,研究团队在比赛中与机器人一同奔跑,记录了从起点到终点超过4小时的整个过程。研究中积累的数据将作为实测数据,为未来的研究提供参考。
研究团队的下一个任务是开发可在工业现场重复使用的产品。RAIBO2是研究团队自行设计并手工制作的研究型机器人。为了将其发展为实际工业应用的产品,需要多台机器人实现相同的性能,并降低生产成本。
此外,还需确保防水、防尘、宽温范围、抗冲击和抗振动的耐用性,以及电磁干扰和兼容性(EMI、EMC)等工业现场所需的可靠性。
KAIST的校内创业公司Lion Robotics将负责将此次研究成果转化为实际产品。Lion Robotics在RAIBO2的开发过程中,帮助实现了在实际马拉松中保持超过4小时的高能效和行走性能。研究团队计划开发可长时间运行的四足行走机器人的产品化和量产技术,以便在各种环境中应用。
黄保教授表示:“此次研究不仅证明了四足行走机器人能跑多远,还展示了如何通过实际马拉松数据设计出同时具备高运动性能和能效的机器人。”他还表示:“我们将把实验室中实现的世界顶级性能转化为任何人都能在工业现场稳定使用的产品。”
※ 本报道经人工智能(AI)系统翻译与编辑。












